Por insideSail
Publicado sem revisão técnica · versão 2 ·
Navegação estimada: deslocamento e hipóteses
Um ponto calculado não é uma nova observação.
Neste guia
A partir de uma posição inicial e de um modelo de movimento, podemos calcular outra posição. A navegação estimada utiliza direcção, velocidade e tempo para construir esse deslocamento.
Na distinção convencional apresentada aqui, dead reckoning (DR) mantém o movimento indicado sem acrescentar efeitos de corrente ou vento; uma estimated position (EP) pode incorporar essas hipóteses adicionais. Em português, «posição estimada» pode ser usado de forma mais ampla: o importante é declarar o conteúdo da estimativa.
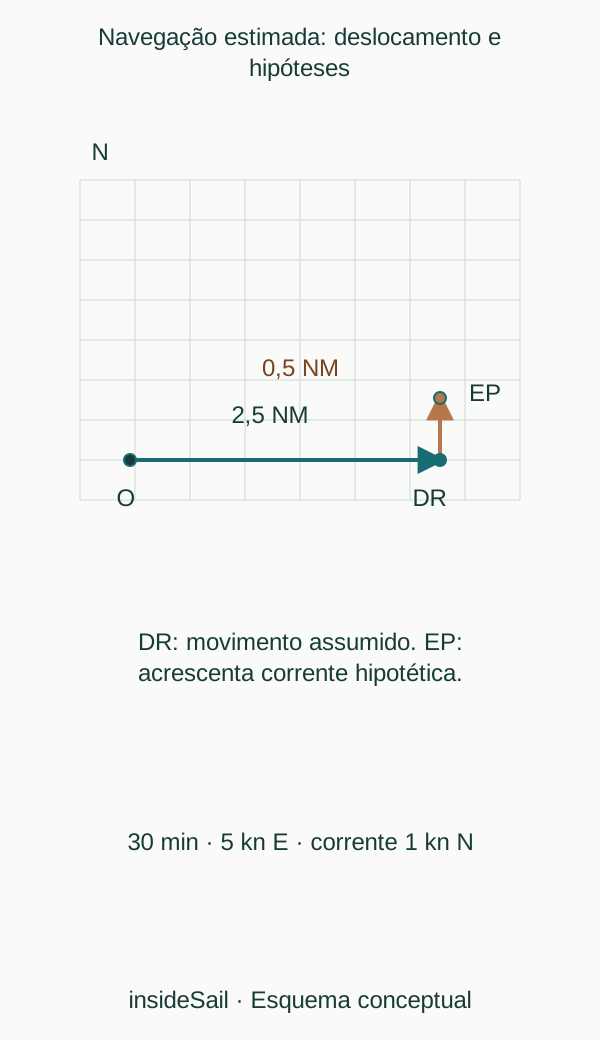
Esquema didáctico sem escala; sem dados locais nem aprovação operacional.
insideSailOriginal insideSail artwork — all rights reservedAmpliar o esquema
O tempo acumula deslocamento e incerteza
Num movimento constante, distância = velocidade × tempo. Se a direcção também for constante, a distância pode ser desenhada nessa direcção a partir do ponto inicial.
Quando a velocidade ou a direcção muda, o percurso pode ser dividido em intervalos com hipóteses diferentes. O resultado continua dependente dessas hipóteses e da posição de partida.
Um cálculo exacto sobre dados aproximados produz uma estimativa aproximada.
Uma pequena diferença de velocidade acumula-se com o tempo. Se o valor assumido estiver 0,4 nós acima do real durante uma hora, a diferença de distância será 0,4 milhas, antes de considerar erros de direcção ou de partida.
Uma direcção ligeiramente diferente pode criar afastamento lateral crescente. Estes exemplos explicam a natureza acumulativa da estimativa; não estabelecem um tempo durante o qual ela seja aceitável para navegar.
Uma observação posterior permite comparar a estimativa com informação nova. A diferença pode sugerir hipóteses incompletas, mas não identifica automaticamente a causa: corrente, velocidade, governo e origem da posição podem contribuir.
As duas posições devem manter o seu tipo e instante. Esta aula não fornece um procedimento de resposta à perda de instrumentos nem autoriza aproximação de perigos por estimativa; esses usos exigem formação prática apropriada.
Uma estimativa pode ser reconstruída por etapas. Num plano fictício, dez minutos a 6 nós para leste produzem 1 milha a leste; vinte minutos a 3 nós para norte produzem 1 milha a norte.
O extremo do modelo é (1;1), a 1,41 milhas da origem, enquanto a soma do percurso é 2 milhas. O tempo total é meia hora.
Cada etapa conserva a sua direcção e duração: usar uma média escalar sem conservar as direcções perderia a geometria.
O erro da posição inicial acompanha a construção. Transportar um ponto inicialmente deslocado por um modelo perfeito conserva esse deslocamento; não o corrige.
Ao mesmo tempo, erros novos de velocidade ou direcção podem acumular-se. Assim, a informação «calculado há pouco» não demonstra que a estimativa é boa.
A idade da informação inicial e a duração do modelo são tempos diferentes, e ambos devem permanecer legíveis quando se compara a estimativa com outra observação.
- Uma estimativa transporta hipóteses ao longo do tempo.
- DR e EP distinguem o que foi incluído no modelo.
- Mais parcelas no cálculo não significam observação directa.
O conceito em poucas palavras
Navegação estimada (DR)
Estimativa de posição a partir de direcção, velocidade e tempo, sem acrescentar corrente ou vento na convenção indicada.
Fontes e referências
- Boat Crew Handbook — Navigation and Piloting, BCH16114.3 ↗
United States Coast Guard · Chapter 2 A.29 p.2-16; Chapter 3 E.1 pp.3-78–3-80; E.9 p.3-94; G.9–G.10 pp.3-138–3-140.
Selected line-of-position, range/transit and DR/EP concepts. No US fix frequency, plotting recipe or course instruction adopted.
Consultada em
Continue a descobrir
A próxima peça do puzzle
Conversa sobre este conceito
A carregar a conversa…